Навчально-наукова лабораторія автоматизації та комп’ютерно-інтегрованих технологій Чорноморського національного університету імені Петра Могили поєднує практичну підготовку студентів із можливостями експериментальної роботи. Її обладнання дає змогу вивчати будову автоматизованих систем, створювати електронні пристрої та перевіряти алгоритми керування на фізичних моделях.
У лабораторії представлені мобільні роботи, роботизовані маніпулятори, електромеханічні приводи, вимірювальні прилади та макети електронних систем. Таке оснащення допомагає простежити весь шлях роботи пристрою: від отримання сигналу датчика до виконання команди механізмом.
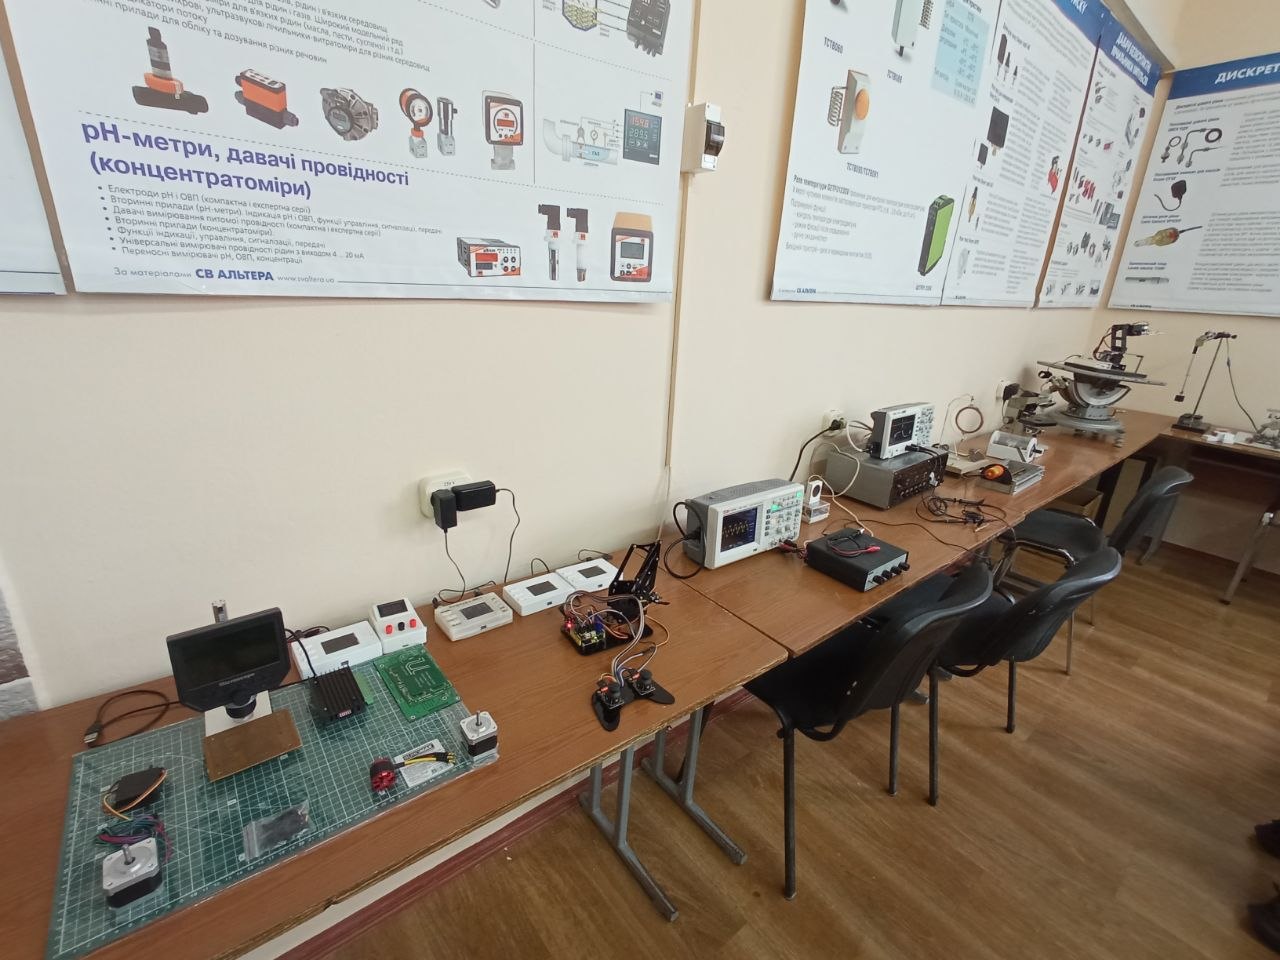
Робочі місця з електронними макетами та вимірювальним обладнанням
Під час роботи з обладнанням студенти можуть закріплювати знання з електроніки, мікропроцесорної техніки, автоматизації та робототехніки. Практичні завдання охоплюють складання електричних кіл, налаштування вимірювань і дослідження взаємодії апаратної та програмної частин системи.
Мобільна робототехніка та керування рухом
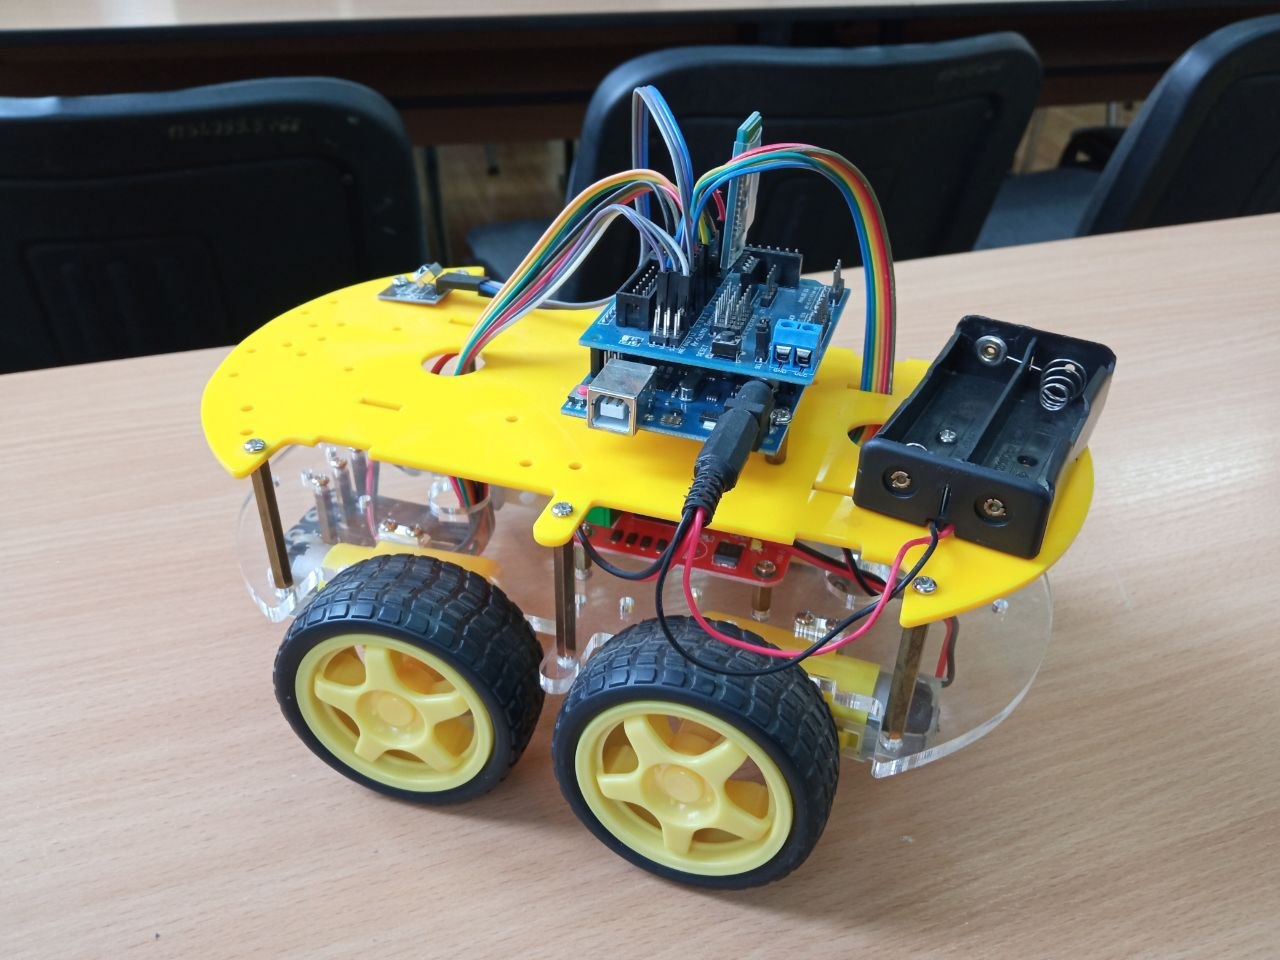
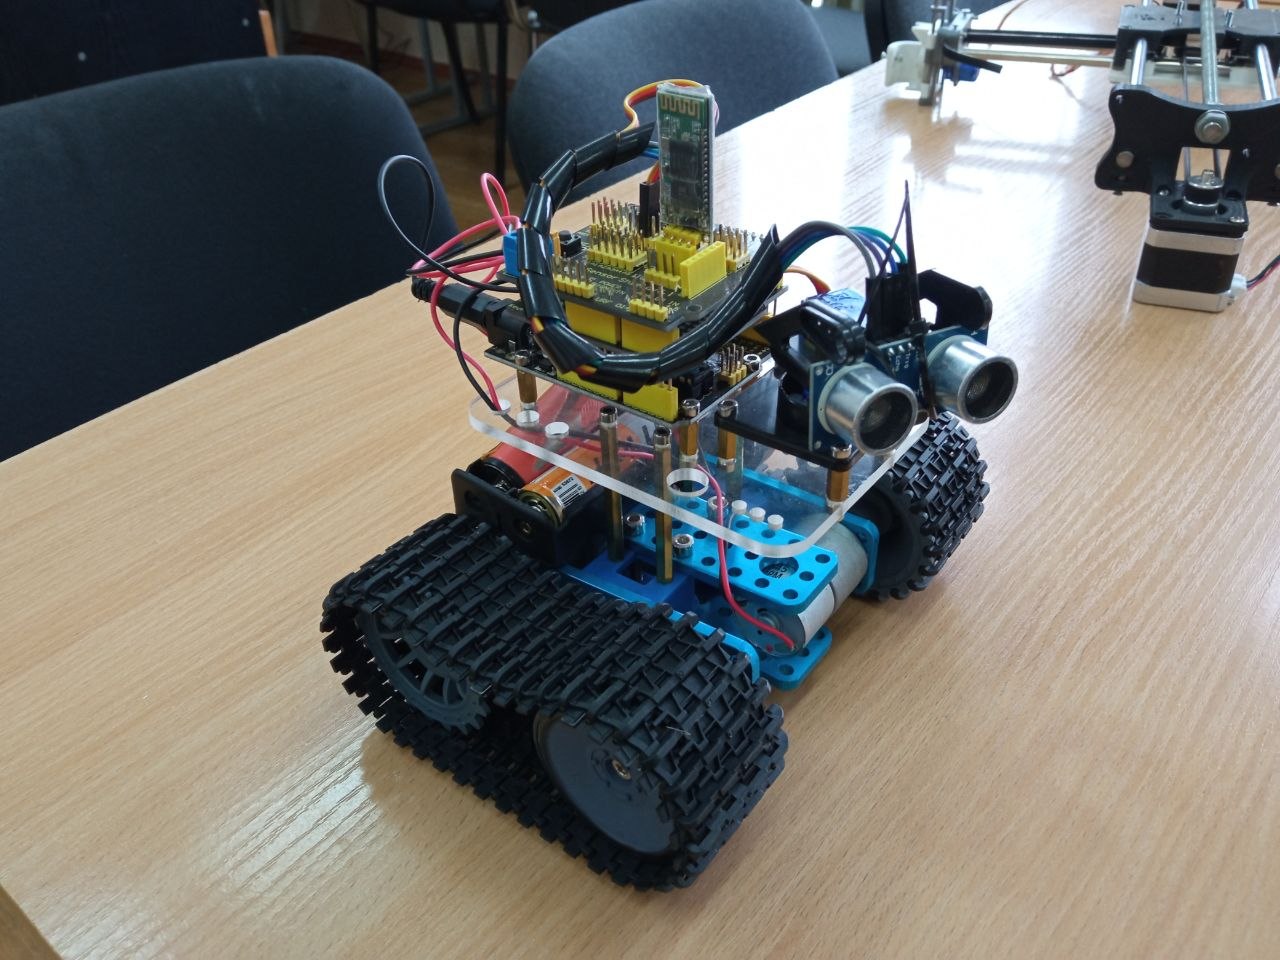
Колісні й гусеничні робототехнічні платформи дають змогу досліджувати керування рухом та роботу датчиків. На цих моделях можна відпрацьовувати запуск і зупинку двигунів, повороти, зміну швидкості та реакцію на перешкоди. Гусенична платформа оснащена ультразвуковим датчиком відстані, який дає змогу пов’язати вимірювання з командами руху.
 |
 |
|
Колісна робототехнічна платформа з мікроконтролерним керуванням |
Гусеничний мобільний робот з ультразвуковим датчиком відстані |
Відкрите розташування електронних модулів спрощує вивчення підключень і пошук причин помилок. Студенти можуть порівнювати очікувану поведінку робота з фактичною, коригувати програму та перевіряти, як зміна алгоритму позначається на русі платформи.
Роботизовані маніпулятори
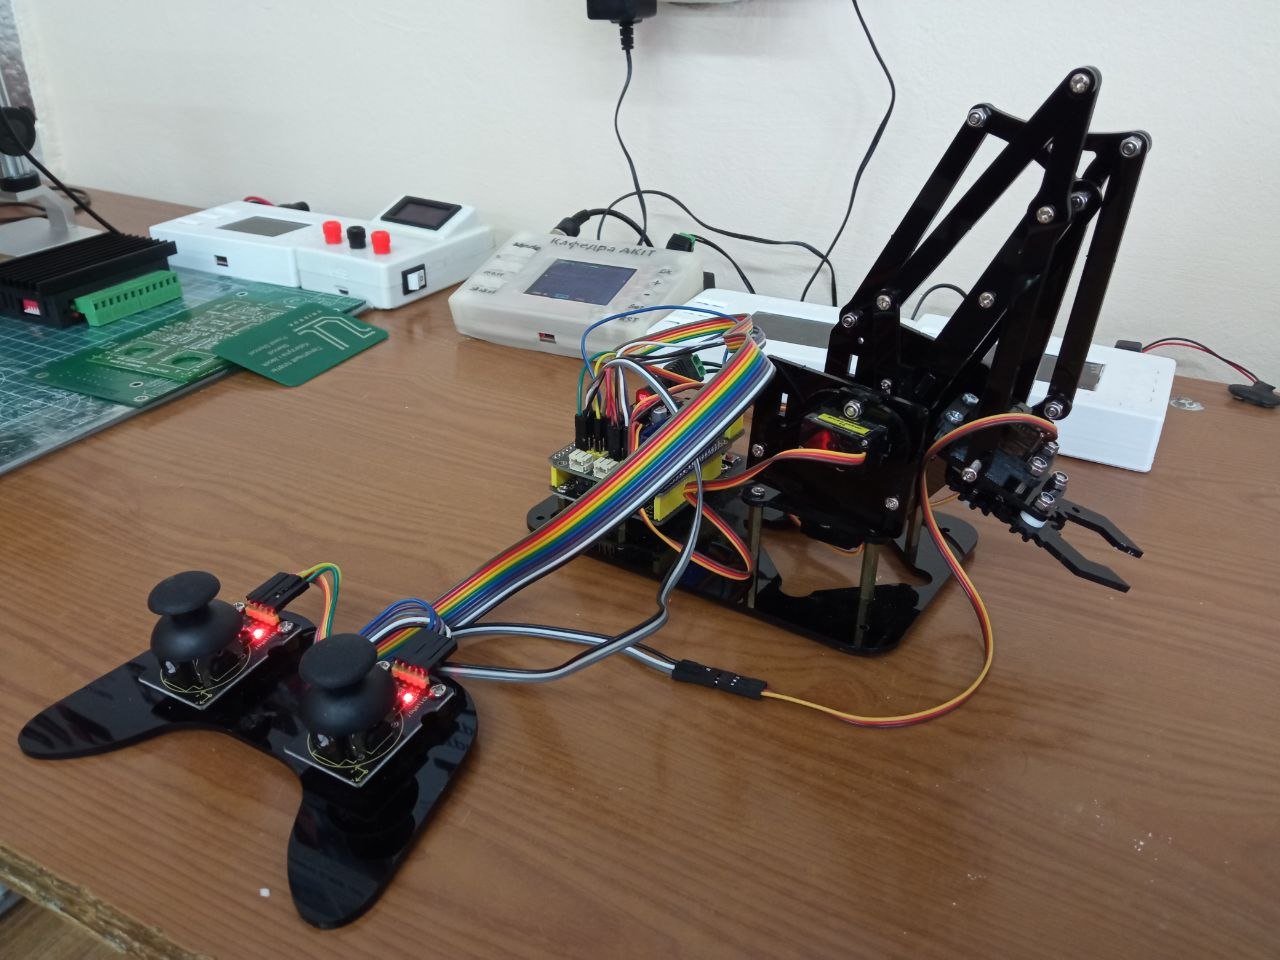
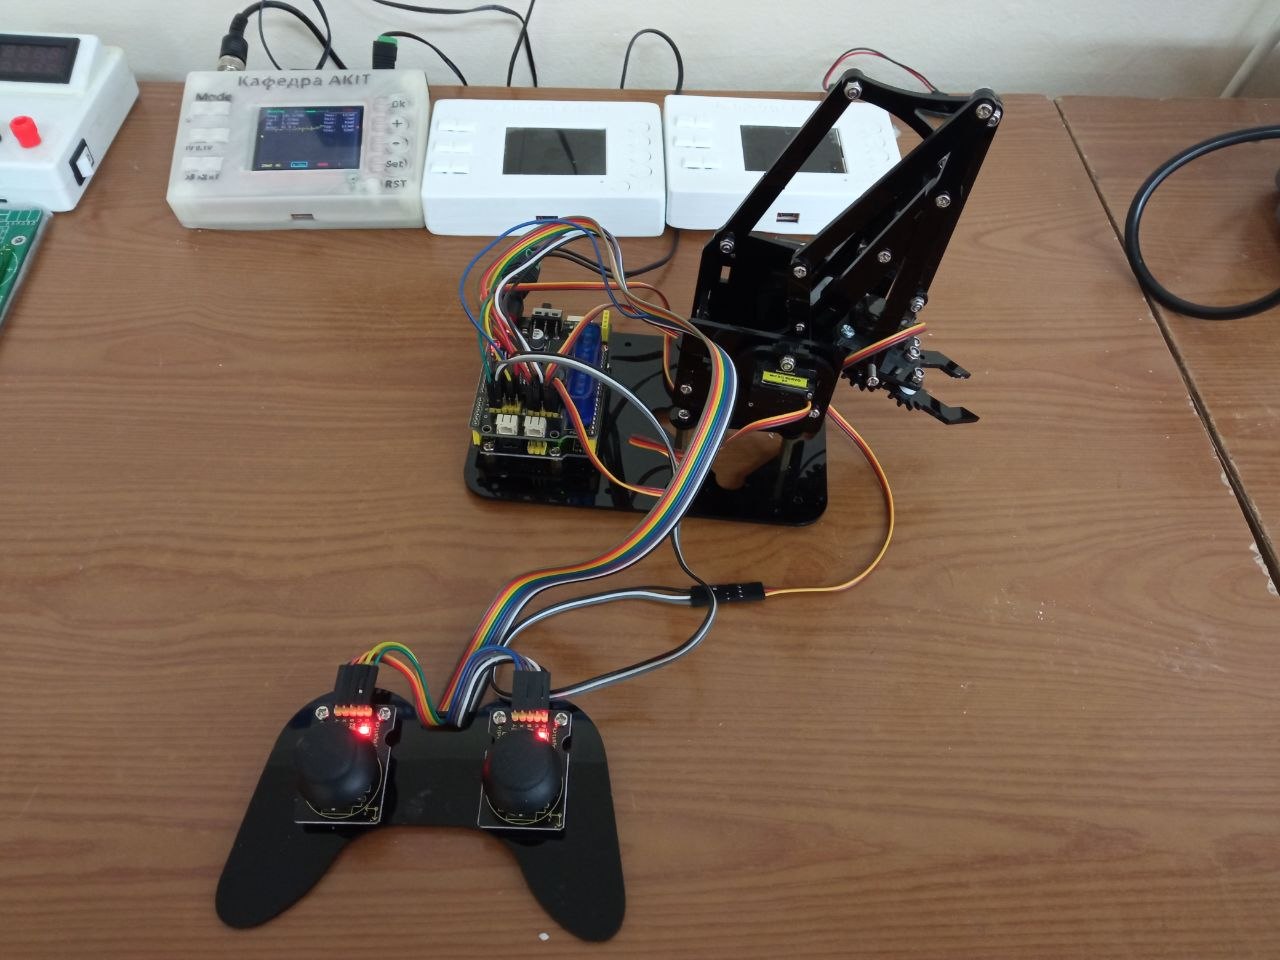
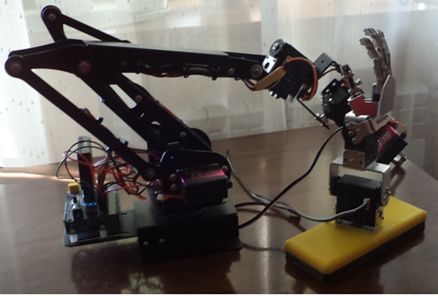
Маніпулятори із сервоприводами та захватними механізмами придатні для вивчення послідовного керування ланками й переміщення невеликих об’єктів. Джойстиковий пульт дозволяє задавати команди вручну та спостерігати за рухом окремих вузлів. Робота з такими моделями допомагає зрозуміти обмеження механізму й узгодити переміщення його частин.
 |
 |
|
Механізм захвату та сервоприводи навчального маніпулятора |
Навчальний роботизований маніпулятор із джойстиковим пультом керування |
Електромеханічні приводи та позиціювання
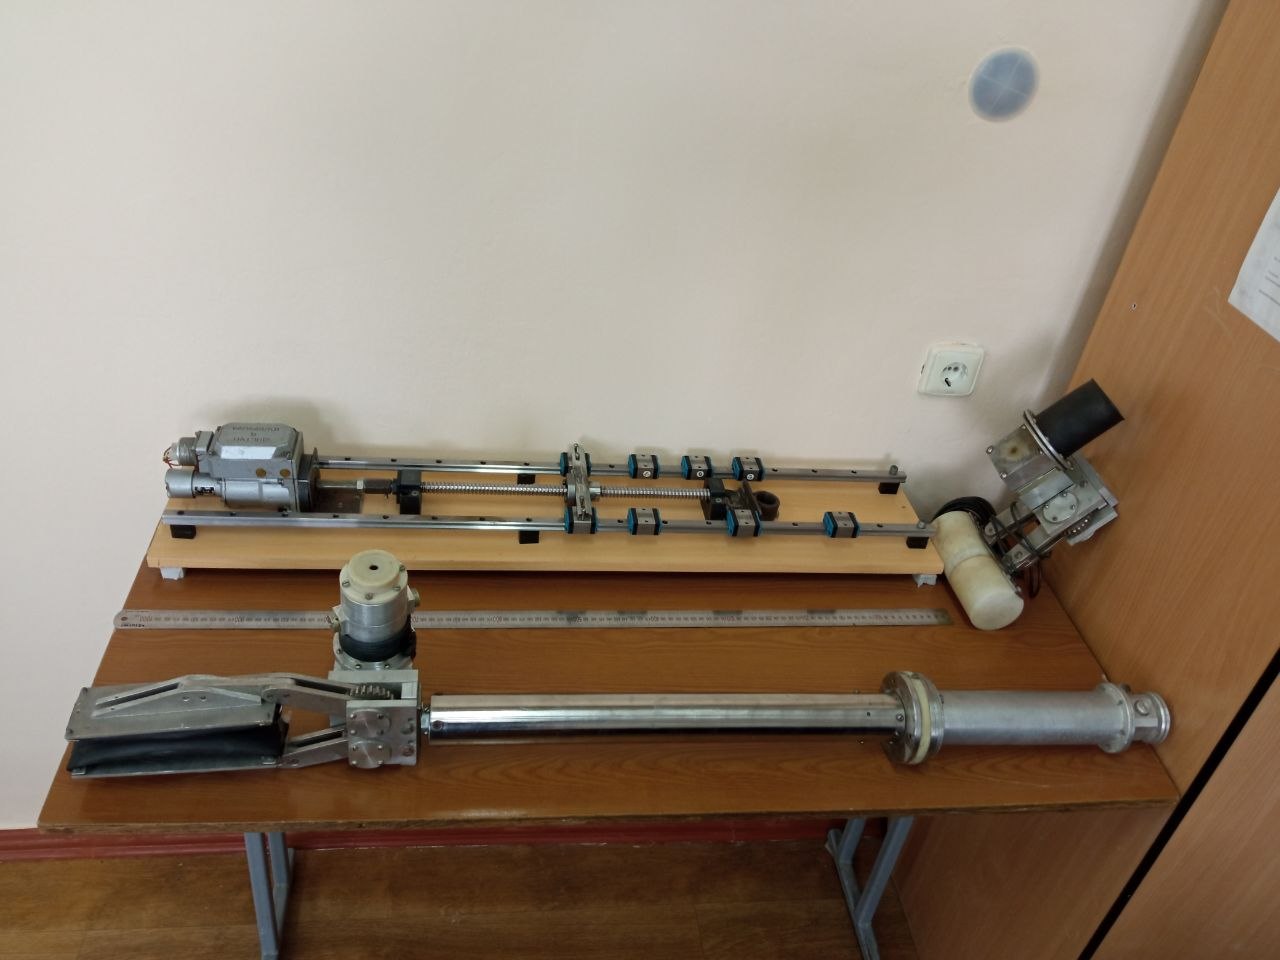
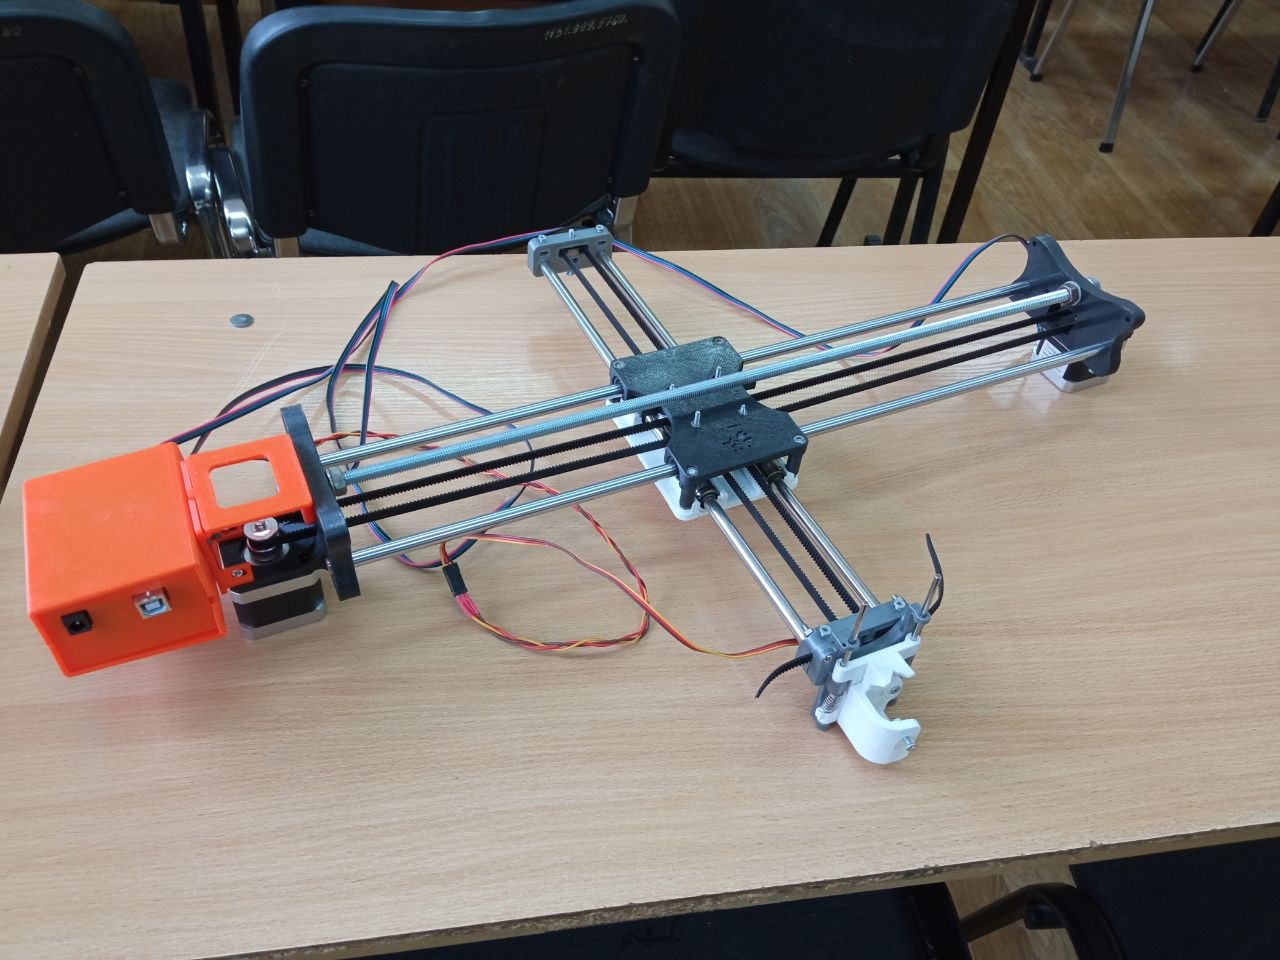
У лабораторії представлені механізми лінійного переміщення та координатний механізм із кроковими двигунами. Представлений маніпулятор придатний виконувати роботи у складі не населеного підводного апарату на глибинах до 6500 метрів і є запасним варіантом, до реальної розробки. Маніпулятор було розроблено та виготовлено під керівництвом професора Трунова О.М.. Він успішно виконав підводні роботи у Карибському морі. Маніпулятор, захоплювач кулькові напрямні та кулькові передачі дають змогу розглянути перетворення приводів обертального руху на поступальний, роботу напрямних і передач, а також принципи керування положенням рухомих частин. На таких моделях можна відпрацьовувати задану послідовність переміщень і перевіряти її виконання.
 |
 |
|
Електромеханічні приводи та стенд для дослідження лінійного переміщення |
Координатний механізм із кроковими двигунами для відпрацювання керування переміщенням |
Вимірювання та дослідження сигналів
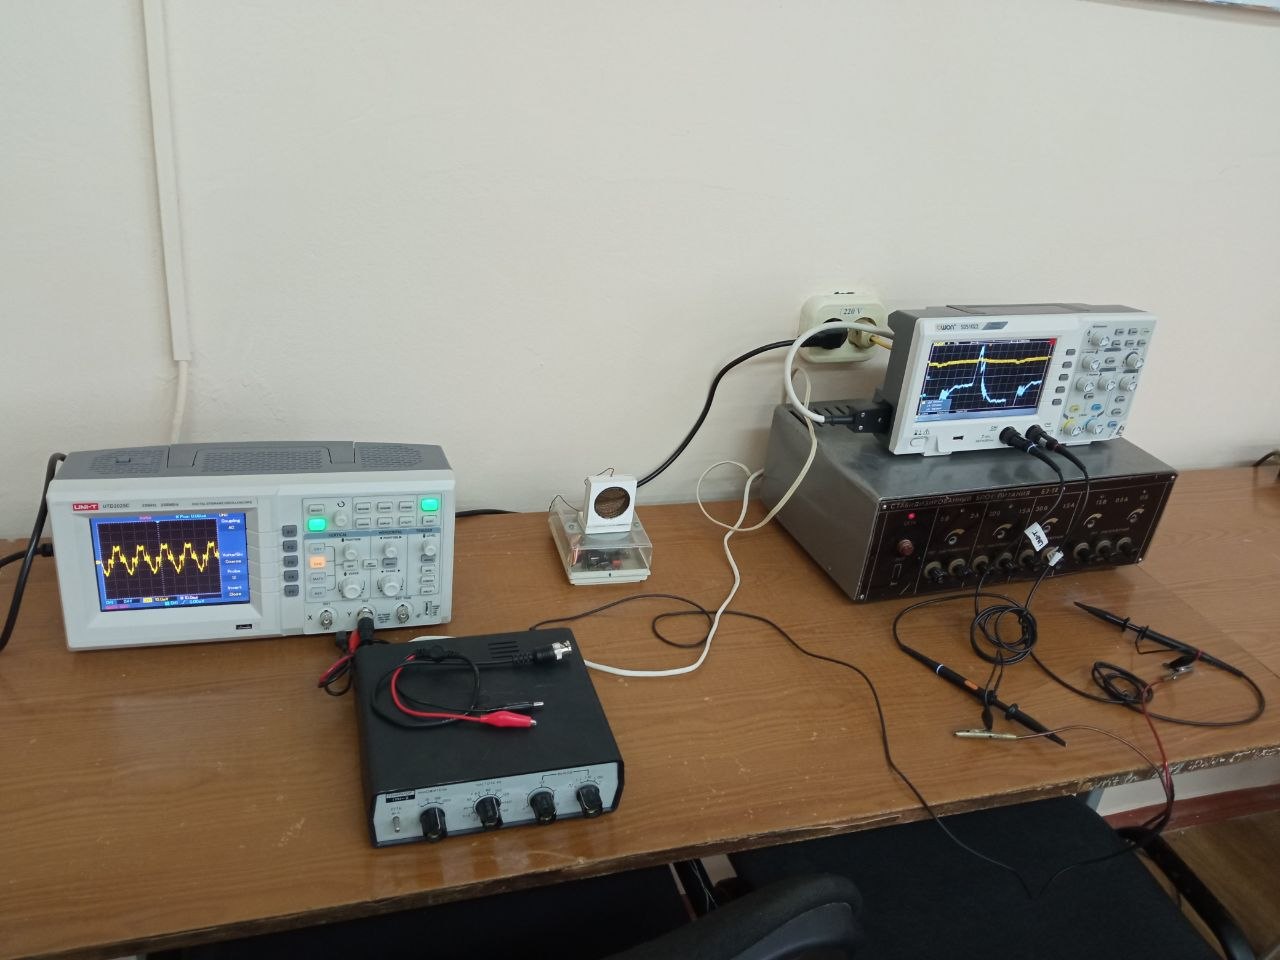
Цифрові осцилографи дають змогу спостерігати форму електричних сигналів і визначати їхні часові та амплітудні параметри. Це допомагає перевіряти роботу електронних вузлів і зіставляти результати вимірювань із розрахунками. Для дослідження електричних кіл також представлені мультиметри й цифровий тестер компонентів.
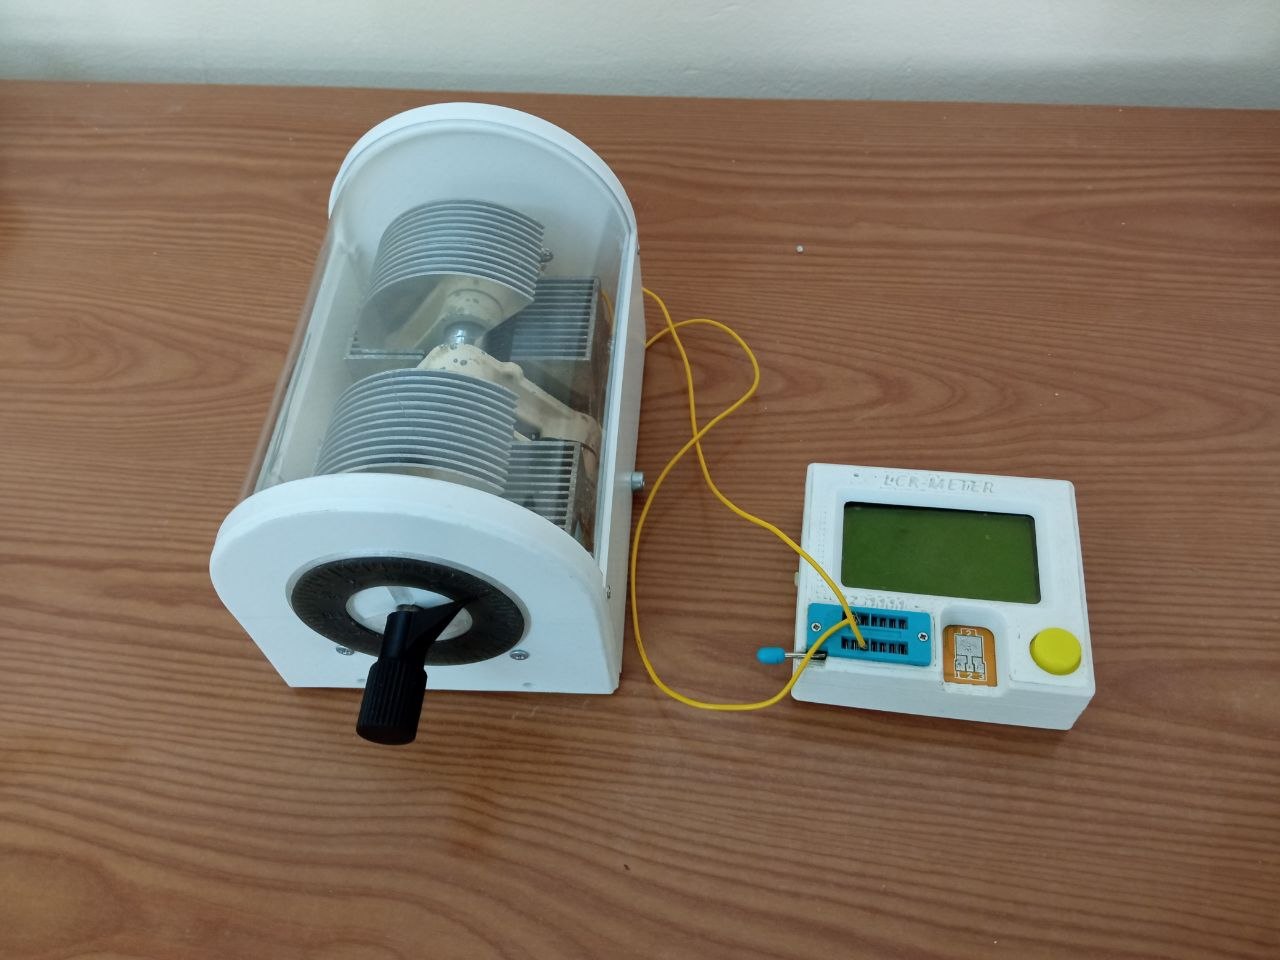
На прикладі конденсатора змінної ємності можна простежити зв’язок між механічним положенням його пластин і виміряним значенням ємності. Такі досліди пояснюють, як зміна фізичного параметра перетворюється на величину, доступну для електронного вимірювання.
 |
 |
|
Робоче місце для дослідження електричних сигналів із двома цифровими осцилографами Lini-T UTD2025C та WON SDS1022 |
Конденсатор змінної ємності, підключений до цифрового тестера компонентів |
Прототипування електронних пристроїв
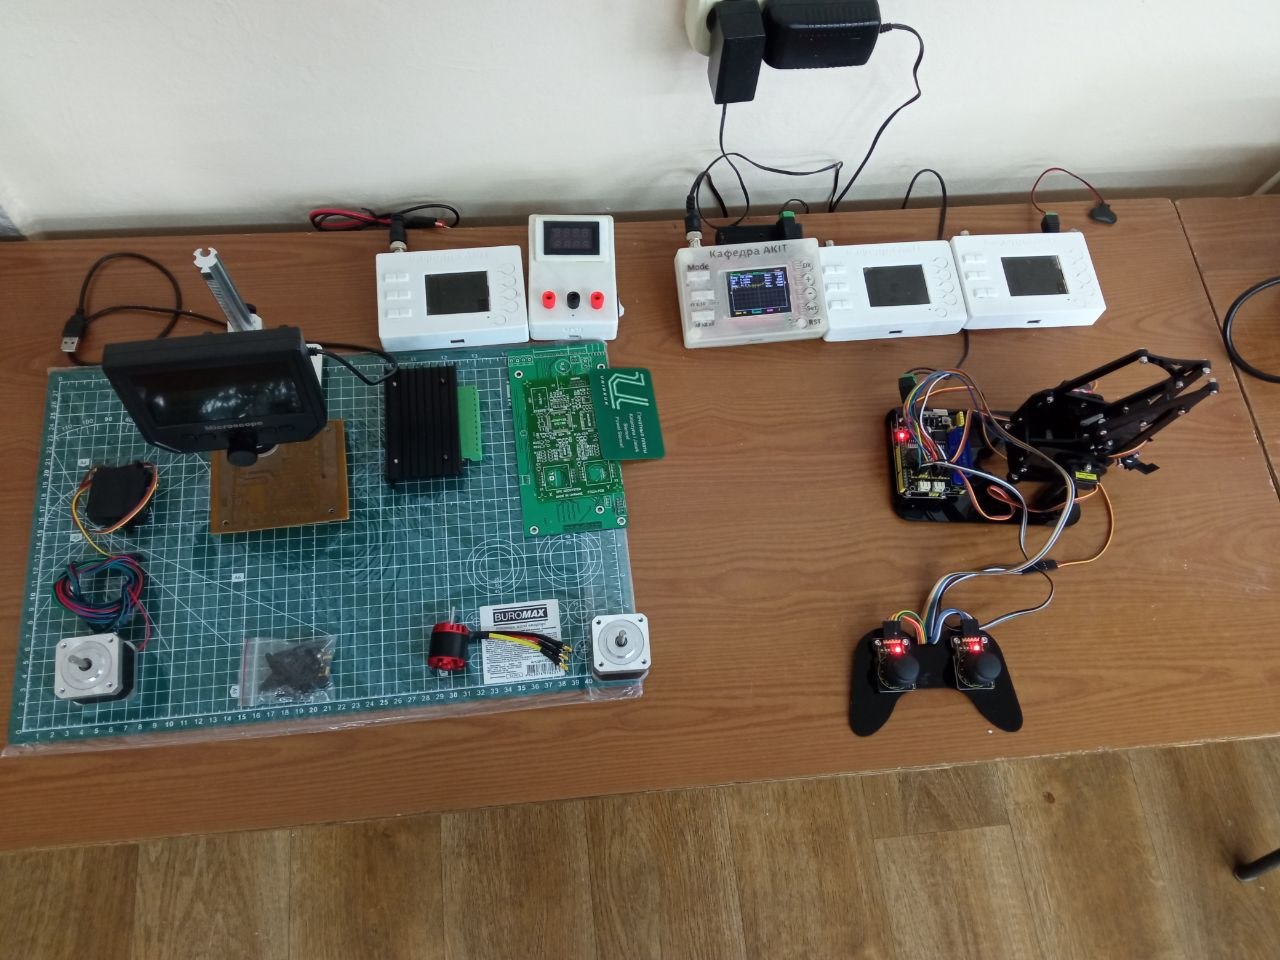
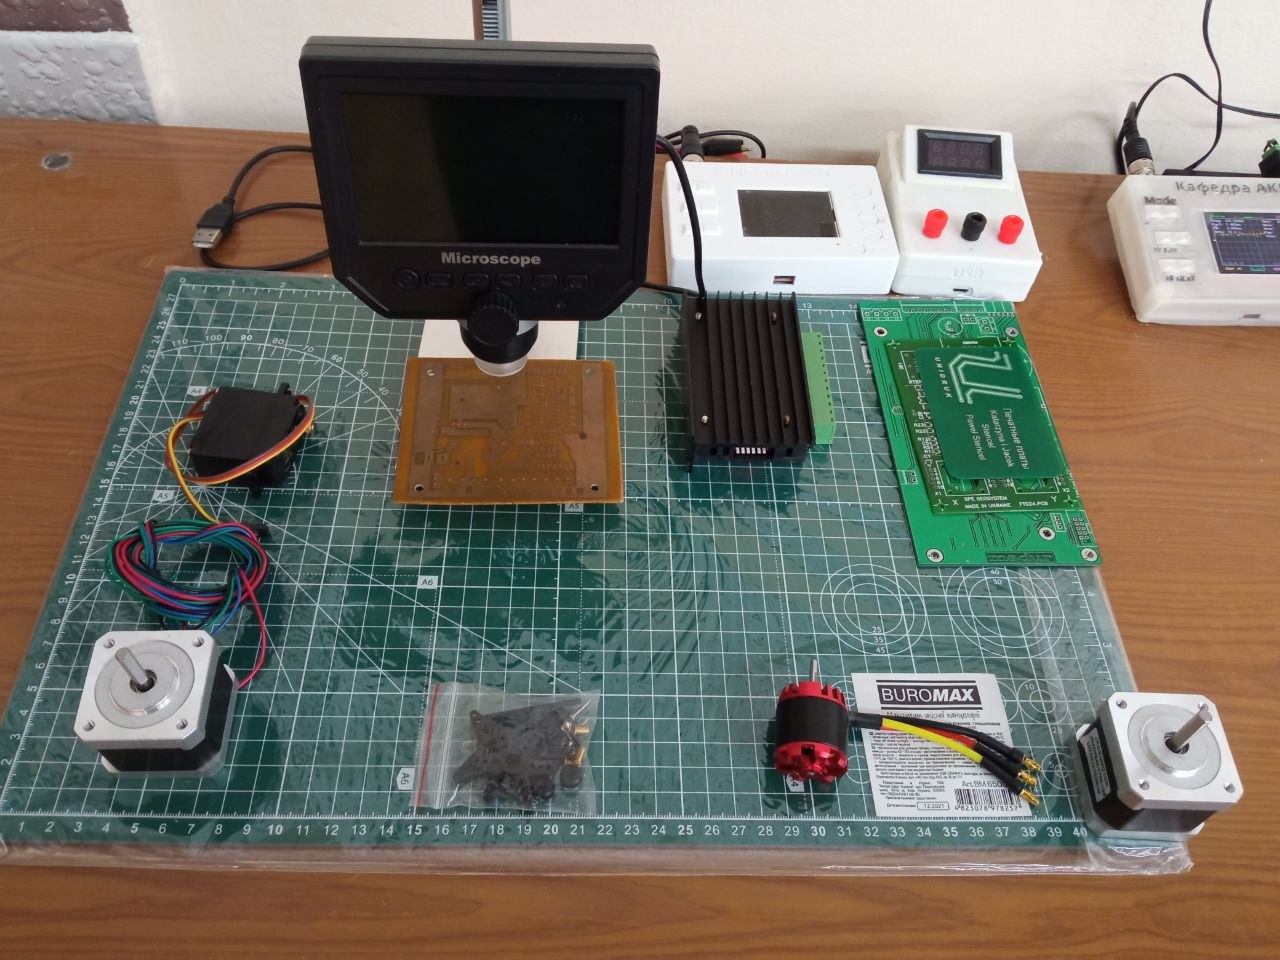
Електронні модулі, друковані плати, двигуни та засоби візуального контролю створюють основу для макетування пристроїв автоматизації. Студенти можуть добирати компоненти, перевіряти електричні з’єднання та досліджувати окремі вузли до їх об’єднання в систему. Цифровий мікроскоп дає змогу розглядати дрібні деталі плат і якість монтажу.
 |
 |
|
Комплект обладнання для макетування електронних систем і випробування приводів |
Цифровий мікроскоп, друковані плати, електронні компоненти та крокові двигуни |
Датчики та цифрові засоби вимірювання
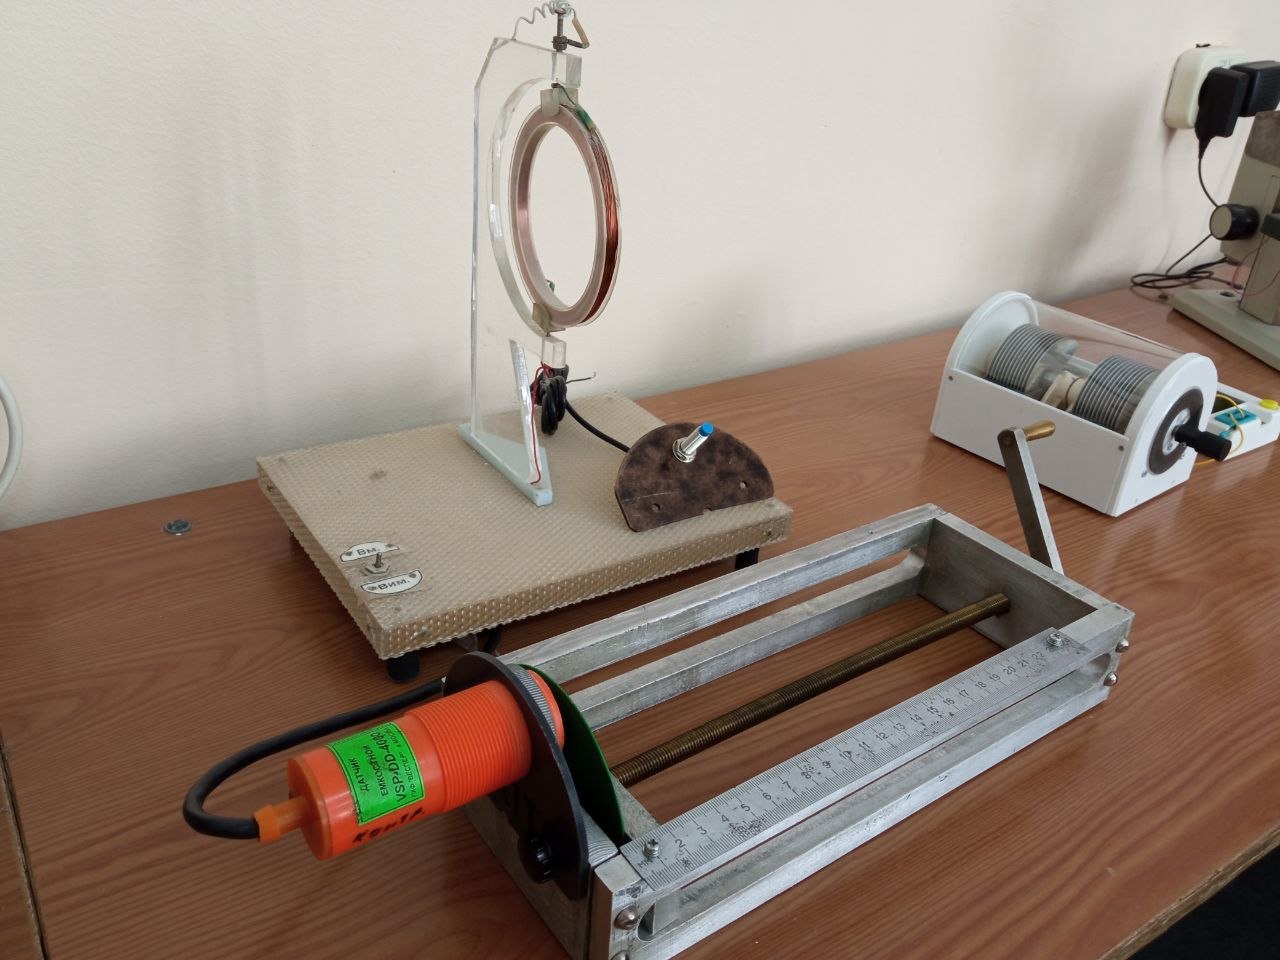
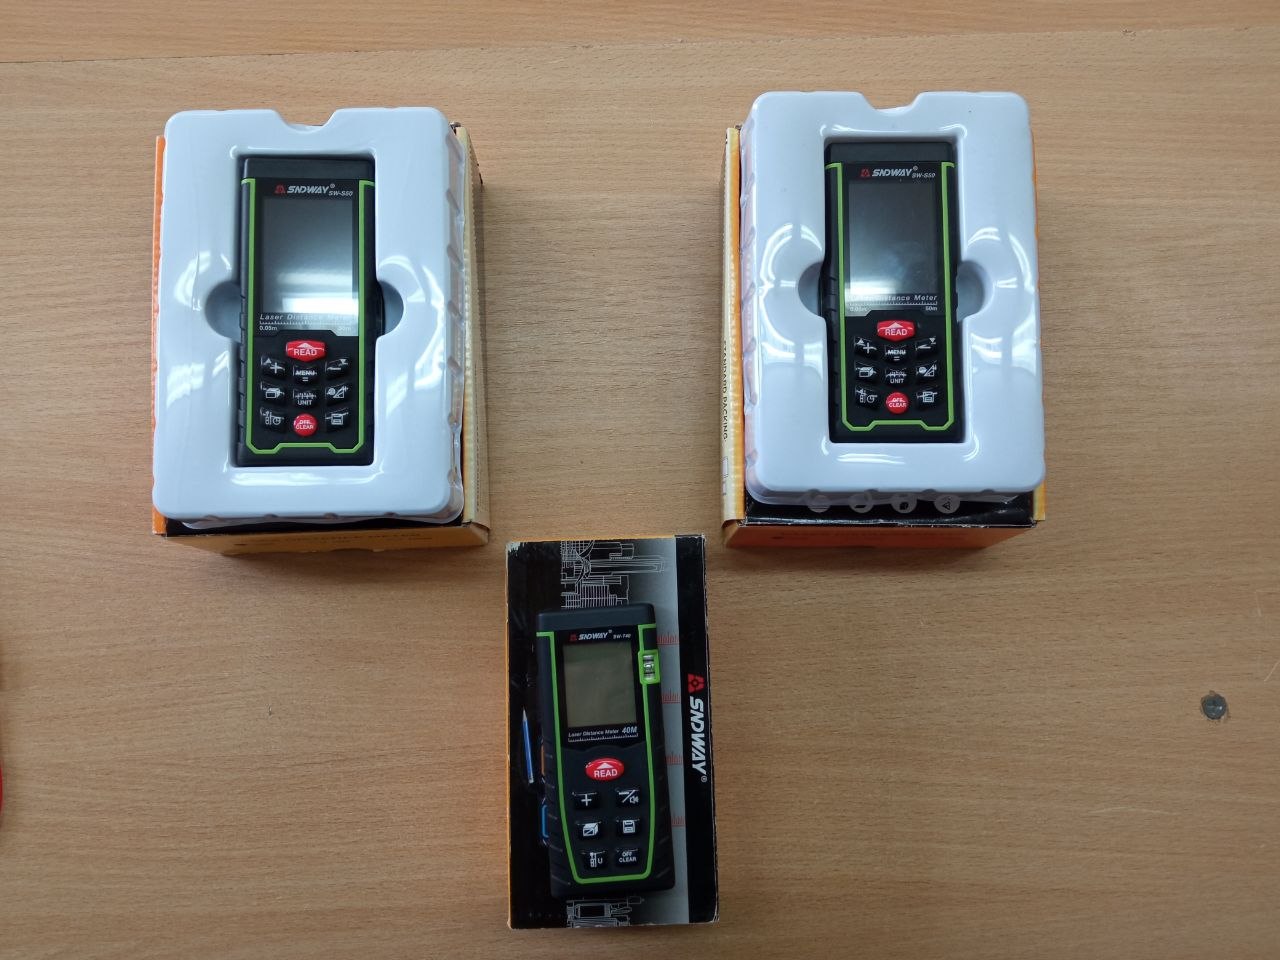
Стенд із механізмом зміни відстані дозволяє задавати взаємне положення датчика й об’єкта та спостерігати за реакцією вимірювального вузла. Цифрові лазерні далекоміри доповнюють можливості практичного ознайомлення з безконтактним вимірюванням відстані.
Таке обладнання придатне для завдань, у яких потрібно отримати вимірювальні дані, зіставити кілька результатів і з’ясувати, які умови впливають на покази приладу. На цій основі можна опрацьовувати принципи побудови систем контролю положення та переміщення.
 |
 |
|
Стенд із датчиком і механізмом зміни відстані та демонстраційні електротехнічні макети |
Цифрові лазерні далекоміри SNDWAY для вимірювання відстані |
Експериментальні розробки та прикладні дослідження
Серед обладнання лабораторії функціонує 3D сканер який розроблено та захищено двома патентами та виготовлено аспірантами кафедри О. Є. Беліковим, М. Ю. Скороїдом та професором О. М. Труновим. Установка з поворотною платформою для калібрування та сканування об’єктів просторових об’єктів. Її конструкція дає змогу знімати 3D зображення об’єкта та проводити підготовку даних для подальшого створення просторової моделі. На прикладі такої установки можна простежити взаємозв’язок механічної конструкції, електронних модулів та програмного забезпечення.
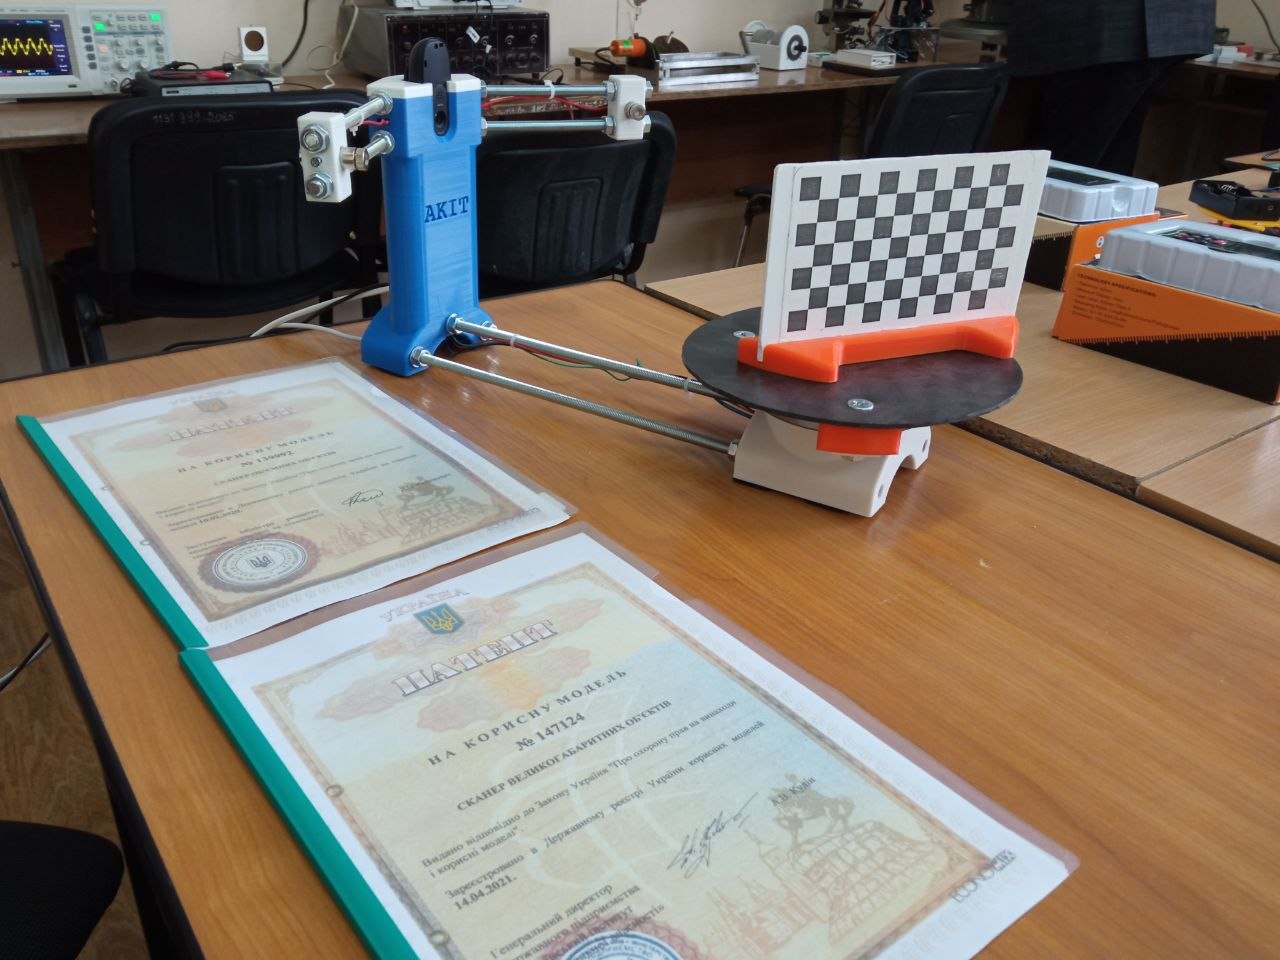
Експериментальна установка з поворотною платформою для сканування об’єктів
Окремий інтерес для прикладних досліджень становить педальний тренажер з електронним індикатором. Він може слугувати фізичною моделлю для вивчення реєстрації рухової активності та відображення вимірювальних даних. Робота з такими об’єктами поєднує механіку, електроніку й оброблення сигналів та є складовою частиною АСК відновлення рухової активності м’язів.
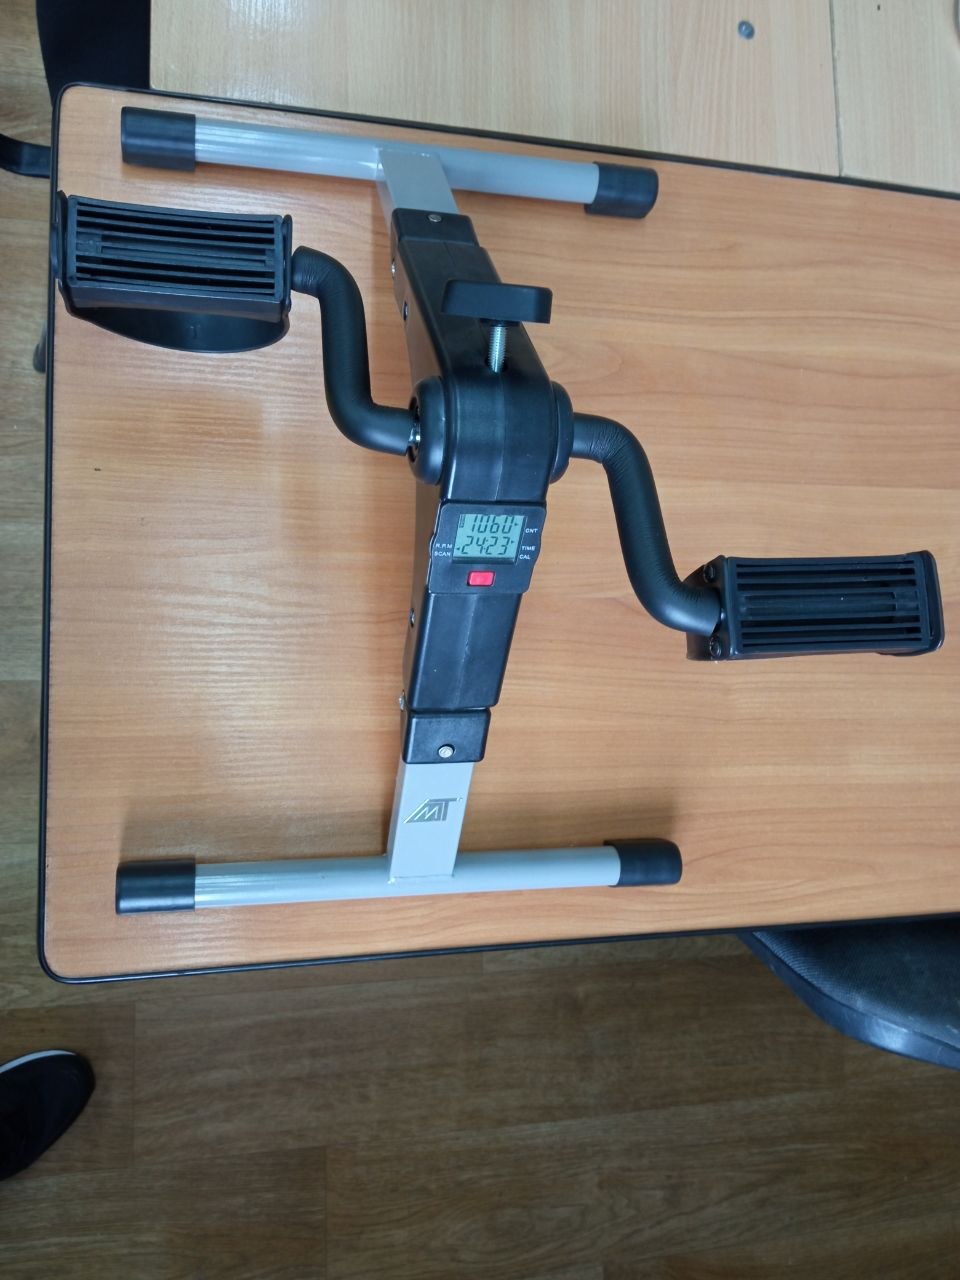
Педальний тренажер з електронним індикатором параметрів роботи
Матеріальна база лабораторії дає змогу формувати експериментальні завдання для студентських проєктів і кваліфікаційних робіт. Їхнім результатом можуть бути електронний макет, програма керування або набір вимірювань, за якими можна оцінити роботу розробленого пристрою.
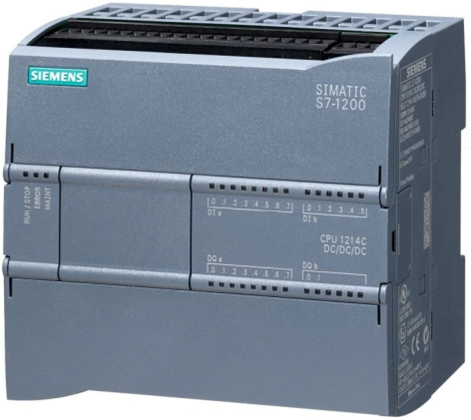
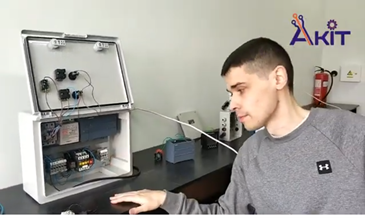
В лабораторії використовується ПЛК фірми Siemens s7-1214 dc/dc/dc, що дозволяє опановувати програмування ПЛК у середовищі TIA PORTAL.
 |
 |
|
Стенд ПЛК фірми Siemens s7-1214 |
Викладач кафедри АКІТ Ю.Ю. Димитров при викладанні дисціпліни: Дослідження елементів і функціональних вузлів інформаційно-вимірювальних комплексів. |
Для виготовлення деталей та вузлів маніпуляторів, приладів та дидактичних засобів в лабораторії розроблено, виготовлено, апробовано та запатентовано доцентом О. Є. Беліковим та магістором П. І. Ткаченко принципи та вузли удосконалення 3D принтерів.
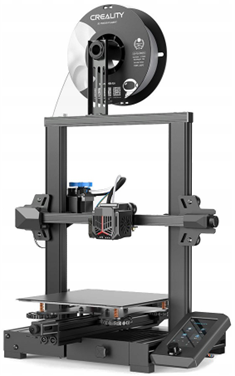
Стенд для удосконалення вузлів 3D друку деталей вузлів дедактичних засобів для забезпечення навчального процесу
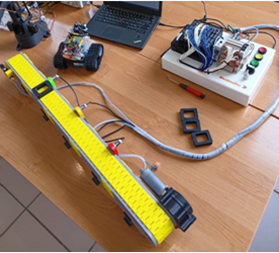
Аспірант кафедри О. В. Поздняков розробив маштабну модель ланцюгового конвеєру з використанням промислових індукційних датчиків та промислового контроллеру Weidmuller WL2000 з використанням програмних комплексів CodeSys та ProConWEB, виготовив та запрограмував як реалізація концептуальної моделі завдання з курсу «Моделювання нелінійних об’єктів і структурних засобів комп’ютеризованих RTS-систем та дронів» для викладання дисципліни: «Програмне забезпечення комп’ютерно-інтегрованих технологій».
 |
 |
|
Стенд ділянку АСК керування конвеєром |
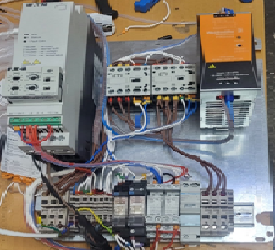
Стенд керування частотником з асинхронними приводами |
Аспірант кафедри О. В. Поздняков розробив маштабну модель ланцюгового конвеєру з використанням промислових індукційних датчиків та промислового контроллеру Weidmuller WL2000 з використанням програмних комплексів CodeSys та ProConWEB, виготовив та запрограмував як реалізація концептуальної моделі завдання з курсу «Моделювання нелінійних об’єктів і структурних засобів комп’ютеризованих RTS-систем та дронів» для викладання дисципліни: «Програмне забезпечення комп’ютерно-інтегрованих технологій».
Стенд сумісної взаємодії маніпулятора та модуля у ході відновлення рухової активності м’язів
Лабораторія адитивних технологій
У лабораторії адитивних технологій Чорноморського національного університету імені Петра Могили здійснюються науково-дослідні та дослідно-конструкторські роботи, спрямовані на розроблення, удосконалення й практичне впровадження технологій тривимірного друку та засобів автоматизованого виробництва.
Науково-технічним колективом лабораторії розроблено, виготовлено, апробовано та запатентовано низку оригінальних конструкцій 3D-принтерів, зокрема пристроїв з удосконаленими кінематичними структурами та магнітними шарнірними з’єднаннями. Розробки призначені для виготовлення деталей і вузлів роботизованих маніпуляторів, приладових систем, експериментальних установок та дидактичних засобів, а також для створення функціональних прототипів технічних виробів.
Вагомий внесок у розвиток наукового напряму зробили доцент О. Є. Бєліков, магістрант П. І. Ткаченко, аспірант М. Ю. Скороїд і викладач Т. В. Гекова, які брали участь у розробленні обладнання та створенні об’єктів інтелектуальної власності. Наукова діяльність лабораторії охоплює проєктування механічних конструкцій, дослідження кінематичних характеристик роботизованих систем, удосконалення точності та ефективності адитивного виробництва, а також розроблення засобів тривимірного сканування об’єктів.
Лабораторія поєднує наукові дослідження з практичною інженерною діяльністю, сприяючи впровадженню інноваційних технологій у навчальний процес, підготовці фахівців інженерно-технічного профілю та створенню нових технічних рішень.