Лист звернення до членів клубу та бажаючих бути членами!!!
Шановні члени клубу «Інновацій та інноваторів» та бажаючі залучитись до співпраці. Відповідно до поставленої проблеми пошуку принципів та розробки надійних захоплювачів промислових і антропоморфних роботів та протезів верхніх кінцівки доцільно ознайомитись з наступними коментарями та матеріалами, які орієнтуватимуть спільні зусилля.
Разом з цим 25–26 рік концентрує наші зусилля у напрямі розробок, спрямованих на розвиток автоматизації технологій збору, збереження врожаю та впровадження безлюдних технологій та енергетичної незалежності.
Також можливо будуть наводитись і інші приклади за посиланням, що буде вказано в додаткових матеріалах.
Олександр Трунов
Голова клубу
05.12.2025 р. о 14:00
Посилання: Zoom Conference
Голова секції: д.т.н., проф. Трунов О. М.
Секретар секції: Савчук А. О. — аспірант
Обговорення доповідей серед членів гуртка викликало бурхливі дискусії, що продовжувались, як завжди, у спеціалізованій аудиторії 2-504. Особливо захоплюючою стала тема цифрових двійників. Інтелектуальна система супроводу об’єкта в 3D-середовищі на базі Unity та нейронних мереж, що представив Гиляка Василь Олександрович, потребувала всебічного аналізу і представлялась багатообіцяючою технологією.
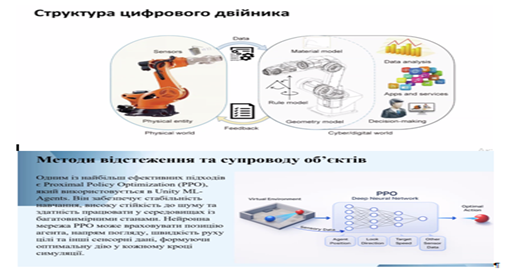
Фрагмент доповіді «Інтелектуальна система супроводу об’єкта в 3D-середовищі на базі Unity та нейронних мереж». Гиляка Василь Олександрович, Кулаковська Інесса Василівна, Чорноморський національний університет ім. Петра Могили.
Як корисно вміти робити власними руками. Бачите, знадобилось, бо інакше маніпулятор не працював!
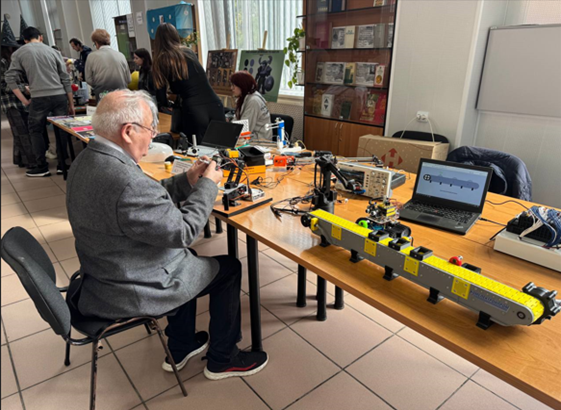
Коли сам, незалежно від посади і віку, можеш сісти та налаштувати перед показом, то успіх клубу неминучий!
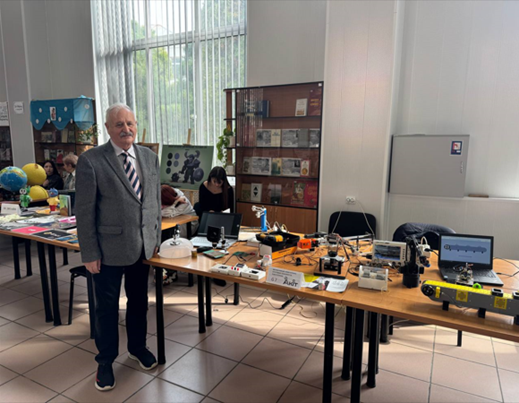
Професор Трунов О. М. після налаштування представляє успіхи учнів членів клубу
Professor, Doctor of Science, Dept. Automation and CIT,
Petro Mohyla Black Sea National University, Mykolaiv, Ukraine
trunovalexandr@gmail.com
Доповіді як деякі результати річної роботи
Глобалізація світової економіки та індивідуалізація електронної комерції кардинально змінюють роль складу як логістичного вузла. Активізація індивідуального обслуговування споживачів та успіхи інформаційних технологій, штучного інтелекту (ШІ) і Інтернету речей (IoT), автоматизації і робототехніки, у тому числі автоматизованого складу (АС), розширюють свої функції.
Члени клубу Олександр Трунов, Юрій Димитров запропонували свій підхід до оптимізації функціонування АС. Розроблені технологічні засоби розвантаження і завантаження, переміщення і обліку та керування потоками човникових засобів переміщення та палет в обмеженій робочій зоні докорінно змінюють транспортну систему АС. До її складу залучено набори палет, що рухаються між зонами по колу і придатні виконувати переміщення між зонами. Вибір і формування комплектації кожної з палет за замовленням і за місцем розташування на складі визначає трудо- та енерговитрати безлюдного устаткування.
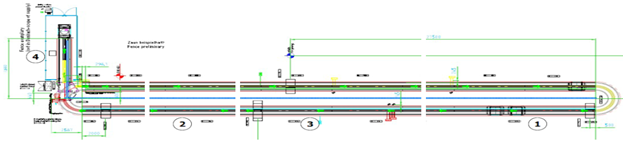
Схематичне зображення проєкту складських перевезень, що розбито на зони як функціональні модулі.
У зв’язку з тим, що склад і організаційна структура засобів, що задіяні, суттєво впливають на формування процесів та модель, яка їх описує, вжито розбиття процесів на узагальнені модулі. Означені зони розглядаються як окремі функціональні модулі, у межах яких виконується окрема операція з кількісним виміром.
 |
 |
|
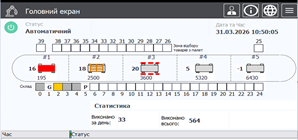
Інтерфейс зон розвантаження/завантаження АС |
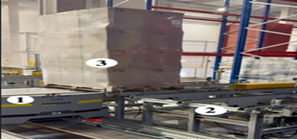
Фото зони з шатлом, зони перевезень палет, зони рейкового транспорту |
Однозначність, прозорість та синхронність сприйняття розробником і оператором забезпечується завдяки спеціальній структурі інтерфейсу вздовж лінії, що повторює трек руху палет у формі прямокутників. Простір розбито на зони завантаження (від 0 до 24) та відвантаження (від 25 до 39). З огляду на безпеку вхід та вихід рознесено на протилежні боки АС. Від 26 до 38 — зони ручного відбору товару. Зону 39 передбачено для збору у штабель пустих палет. Штрафною зоною призначається будь-яка зона у випадку втрати «трекінгу».
Загальновідомі потреби збереження врожаю: їх розв’язок підвищує ефективність і прибутковість сільського господарства в цілому. Сільськогосподарська діяльність, особливо з вирощування зернових культур, демонструє успішне впровадження інноваційних проєктів застосування безлюдних і автоматизованих комп’ютерно-інтегрованих технологій.
Альтернативна пропозиція членів клубу (Олександр Трунов, Олександр Поздняков): Представлено концептуальну модель елеватора як автоматизованого комплексу, що реалізує комп’ютерно-інтегровані технології та застосовує засоби безлюдного моніторингу.
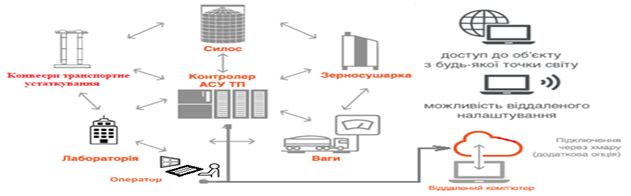
Концептуальна модель лінійного елеватора як проєкту відкритої структури
Розроблено та виготовлено масштабну фізичну модель транспортного конвеєрного засобу з частотним керуванням асинхронними приводами. Проведено експериментальні дослідження та побудовано їх аналітичну емпіричну модель як рекурентну послідовність.
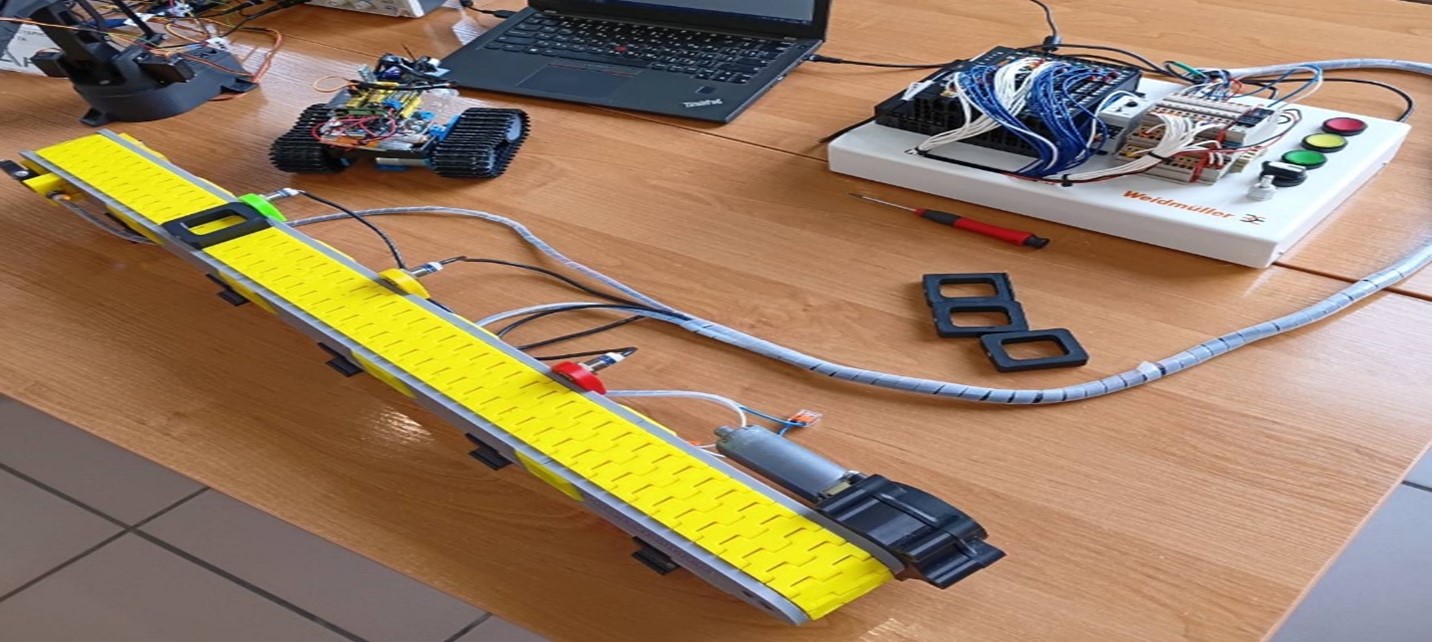
Фізична масштабна модель стрічкового конвеєра з ПК Weidmuller WL2000
Досліджено процеси автоматизації на моделі з промисловим контролером Weidmuller WL2000 (програмування у CodeSYS на мовах LAD і STL, ProconWeb для HMI з мовами C++, Pascal). Підключено аналогові модулі входу (4–20 мА), датчики переміщення і температури.
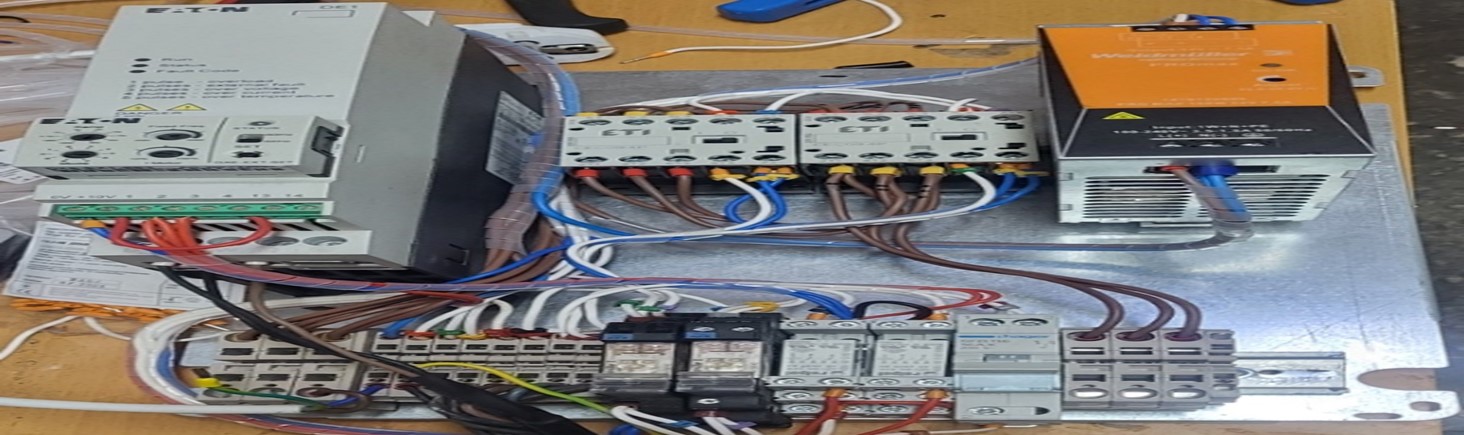
Фото фізичної моделі системи управління з частотним перетворювачем EATON 0,25 кВт та двигуном АІР 0,25 кВт
Механічне відновлення м’язів як комплекс сучасних засобів спрямоване на регенерацію волокон, покращення їх еластичності та зняття спазмів. Перебіг відновлення потребує систематичності та кваліфікованого персоналу. Застосування безлюдних технологій є засобом збільшення контрольованості та зменшення трудомісткості й поточних витрат. Олександром Труновим та Олексієм Сільвейстровим представлено результати роботи у цьому напрямі.
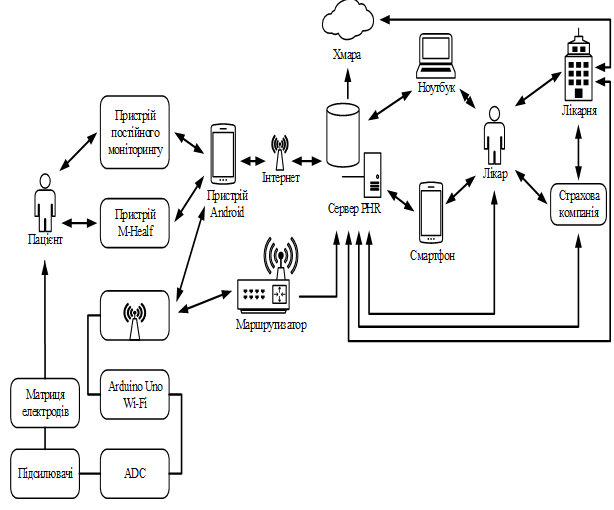
Запропоновано концептуальну та математичну моделі для узагальненої структури віддаленого відновлення м’язової активності при застосуванні комунікаційних технологій IoMT для сімейної медицини й нагляду лікарів.
 |
 |
|
Схематичне представлення структури та зв’язків АСК віддаленого відновлення |
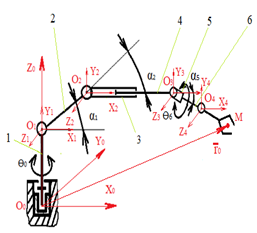
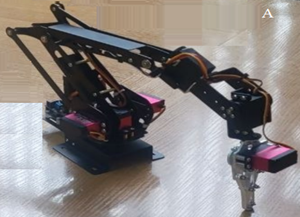
Кінематична схема маніпулятора, АСК відновлення |
 |
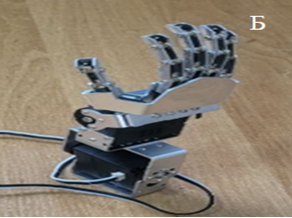 |
Експериментальна модель маніпулятора для експериментального дослідження
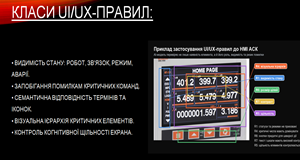
Сучасні АСК робототехнічними комплексами стають не лише технічними, а й когнітивними системами, що працюють з потоками телеметрії, відеопотоками, картами та режимами автономності. Графічний інтерфейс перестає бути декоративною оболонкою: він визначає швидкість реакції оператора на відхилення.
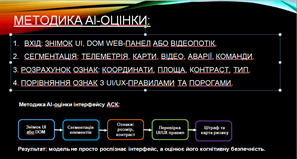
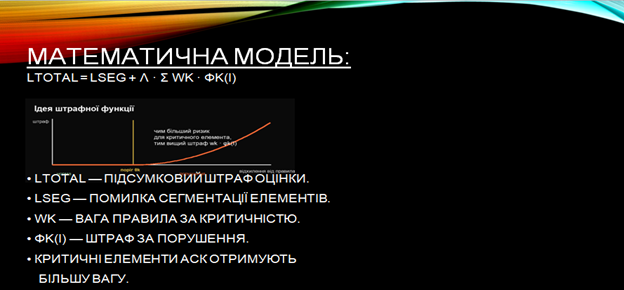
Олександр Трунов та Антон Савчук пропонують систему формалізації правил UI/UX як функціональних обмежень для AI-моделей моніторингу робототехнічних систем.
У статті розглянуто підхід до формалізації правил створення дизайну для автоматизованої оцінки графічних інтерфейсів робототехнічних систем.
Проблеми всюди! Їх розв’язувати можливо тільки спільними зусиллями.
Чекаємо на Вас!
Члени Клубу