Club Innovations and Innovators
Idea creator and inspirer: Alexander Trunov
Professor, Doctor of Science, Dept. Automation and CIT,
Petro Mohyla Black Sea National University, Mykolaiv, Ukraine
trunovalexandr@gmail.com
Результати роботи у 2024–2025 навчальному році
Презентується на «Ольвійський форум 2025»
Доповіді як деякі результати річної роботи
Загальновідомі потреби у аеродинамічному випробуванні рушіїв корпусів різноманітних конструкцій рухомих засобів контролю та виконання технологічних операцій. Однак масштаби витрат інтелектуальних, фінансових та часових ресурсів актуалізують інноваційні пошуки.
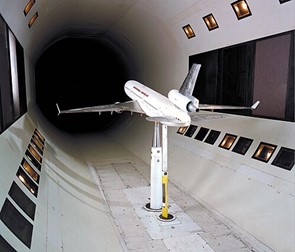
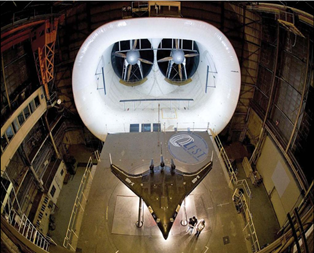
Аеродинамічна труба — це споруда, в якій вивчається дія штучно створеного рівномірного повітряного потоку на моделі літальних апаратів та інших тіл.
 |
 |
|
Стенд NASA |
Фото аеродинамічної труби NASA у Хемптоні, США [5]. |
Для використання експериментальних продувок на моделях і подальшого поширення результатів на реальні об’єкти необхідно моделювати весь процес.
Альтернативна пропозиція членів клубу:
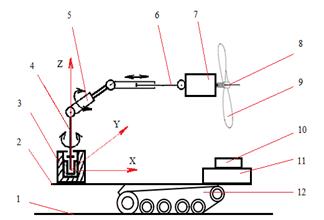
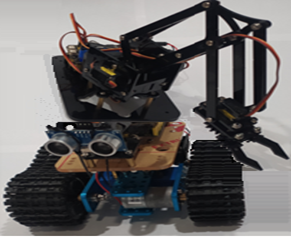
Запропоновано інноваційну технологію експериментального дослідження аеро- і гідродинамічних характеристик гвинтів із застосуванням мобільних робототехнічних платформ (структура АСК випробувань включає мобільний робототехнічний комплекс).
 |
 |
|
Структура автоматизованої системи керування (АСК) випробуннями, до складу якої включено Мобільний робототехнічний комплекс |
Експериментальний макет АСК випробувань аеродинамічних характеристик апараратів та вузлів |
Виклики сучасності зменшують кількість працездатного населення. У зв’язку з цим актуальним стає поширення безлюдних технологій у всі сфери діяльності суспільства. Аграрні господарства та зокрема тепличні комплекси дедалі активніше впроваджують безлюдні технології на одному із найвідповідальніших етапів — збирання врожаю. Застосування мобільних робототехнічних систем (МРТС) та безлюдних технологій виступає одним із прогресивних рішень.
Пропозиція АСК збору врожаю:
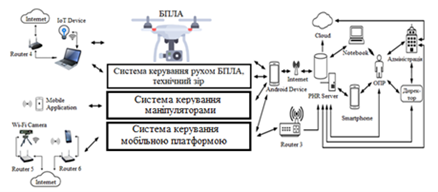
Пропозиція АСК збору врожаю плодо-овочевих культур
Подано аналіз конструктивних рішень захватів робота для збирання плодоовочевих культур. Сформовано умову ефективної роботи м’яких оболонкових конструкцій та єдиного типу приводу.
Сучасні наукові та прикладні задачі пов’язані з виміром та підрахунком кількості речовини сипких матеріалів. Точне моделювання форми їх розподілу та потреба підрахунку об’єму насипних форм з поверхнею різної складності спостерігається у різних галузях людської діяльності: від будівництва та гірничої справи до сільського господарства та екологічного моніторингу. Необхідність у інструментах підрахунку, здатних адаптуватися до нестандартних форм і забезпечувати швидкі обчислення, стає все більш очевидною.
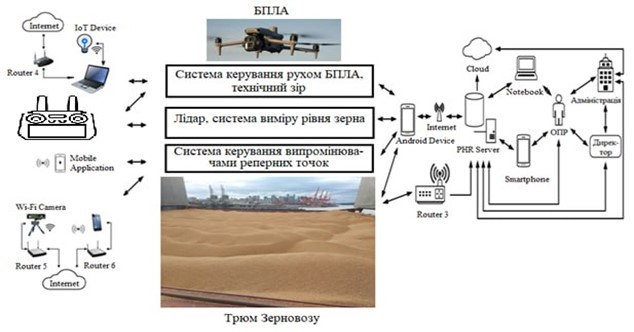
Пропозиція АСК технологічного контролю при перевезенні зернових культур
Подано інструмент динамічного 3D-розподілу сипких речовин для підрахунку об’єму при параболічній апроксимації CSV-даних чисельного інтегрування з векторним відображенням.
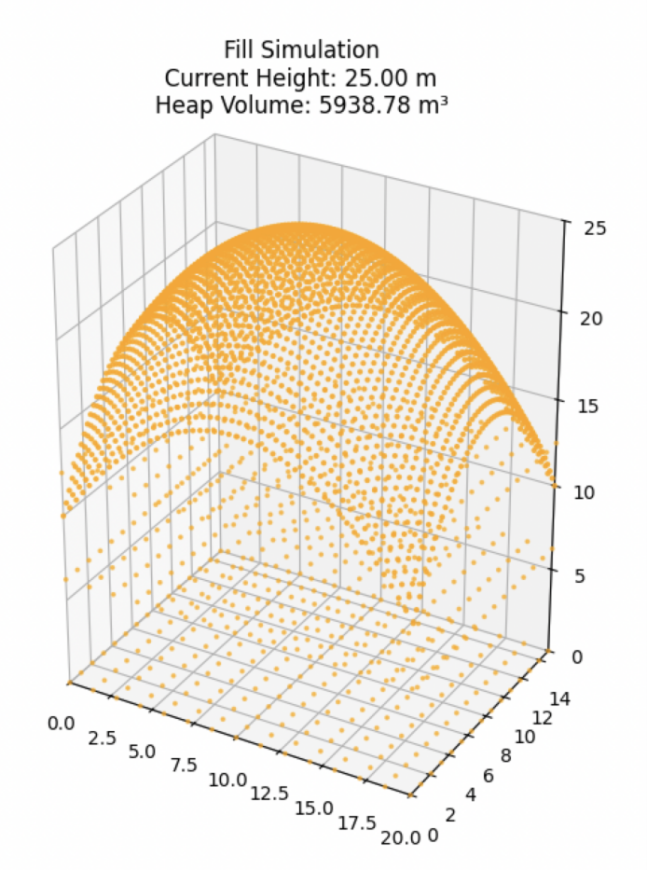
Генерація шару сипкого матеріалу
Відновлення втраченої активності м’язів верхніх та нижніх кінцівок унаслідок завершення гострої фази інсульту, інфаркту та інших довготривалих хвороб або травм м’язів є трудомістким, тривалим та економічно витратним процесом, що лягає на плечі кожної родини. В умовах військових дій і постійного стресу населення України актуальність віддаленого відновлення стає надзвичайно важливою проблемою.
Запропоноване рішення:
Запропоновано варіанти устаткування для реалізації інноваційної технології віддаленого відновлення втраченої м’язової активності унаслідок довготривалих хвороб та травм. Проведено порівняльний аналіз та запропоновано розвиток сімейної медицини та віддаленого відновлення із наглядом сімейного і спеціальних лікарів завдяки комунікаційним технологіям IoMT. Пропонується модульний принцип побудови устаткування для забезпечення соціальної активності та доступності.
У ході експериментального дослідження вивчались можливості застосування маніпулятора для виконання процедур відновлення за допомогою засобів швидкої зміни модуля реабілітації. Фото експериментального маніпулятора, виготовленого за технологією 3D-друку, представлено на рисунку.
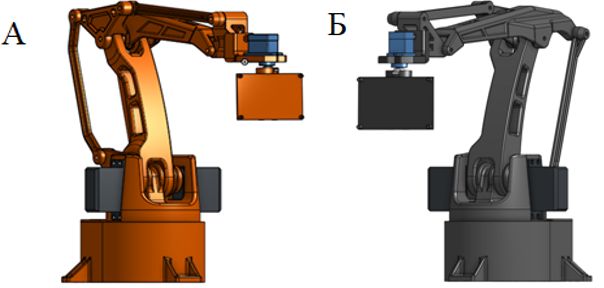
ліворуч — маніпулятор з матрицею електростимуляції, праворуч — маніпулятор з матрицею вакуумного розтягу
Нові часи — нові ідеї у членів Клубу інновацій та інноваторів (симпозіум SMARTINDUSTRY-2025)
Постановка та розв’язок задачі побудови оптимальних рішень як засіб усунення соціально-правових протиріч впровадженню робототехнічних систем у соціальну структуру міста постає актуальним питанням, оскільки їх впровадження наразі законодавчо обтяжене протиріччями. Незвичайні думки і результати подано членами клубу на симпозіум SMARTINDUSTRY-2025. Розглянуто проблеми впровадження мобільних робототехнічних засобів наземного і повітряного використання для задоволення зростаючих потреб суспільства. Визначено, що наявні законодавчі протиріччя є основною перешкодою впровадження повітряних апаратів у побутові сервіси доставки.
Запропоноване рішення:
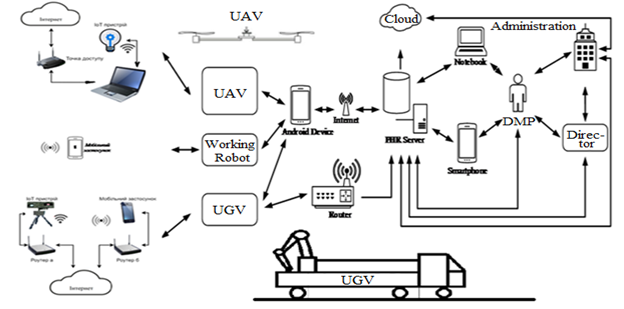
Структура АСК комплексного застосування дронів наземного, повітрянного застосування у побуті
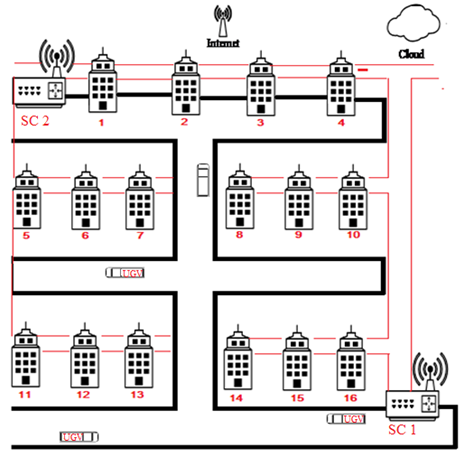
Модель інфраструктури міста, що досліджується
Запропоновано комплексне застосування безлюдних технологій (наземного і повітряного функціонування у комплексі із розвиненими сервісами), що усуває законодавчі протиріччя. Для визначення оптимальних параметрів представлено структуру АСК моделі інфраструктури міста, що досліджується. Комп’ютерне моделювання підтвердило реалізовність та дієвість такого підходу.